
项目档案 / 第 21 届全国大学生智能汽车竞赛 · 国赛二等奖
CongCar 智能车项目经历
团队智能车项目。围绕 RK3588 上的实时感知、路径跟随与场景决策,持续参与方案讨论、逻辑调整、真车调试和验证;团队获第 21 届全国大学生智能汽车竞赛国赛二等奖。
- 智能车
- RK3588
- 计算机视觉
- 实时系统
- 控制
CongCar 是一个面向封闭赛道自主行驶的团队智能车项目。系统在 RK3588 上位机上持续执行图像采集、语义分割、目标检测、鸟瞰路径处理、场景决策和底盘控制,并通过串口与下位机通信。
团队获得第 21 届全国大学生智能汽车竞赛国赛二等奖。该结果是团队协作成果;本页用于说明我在项目中的参与范围、所理解和参与处理的工程问题,以及当前系统仍需补足的验证边界。
本人参与范围
项目的后续代码主要在队友的设备和仓库中提交,因此 Git 提交作者不能完整代表项目中的讨论、调试和验证贡献。我持续参与上位机架构与场景逻辑的讨论,结合赛道现象分析问题、参与代码和参数调整,并在真车调试中验证方案取舍。
其中,我重点参与过行人场景的风险判断与参数逻辑讨论:区分“检测到目标”和“目标进入车辆风险区域”,考虑车体中心相对图像中心的偏移、检测连续性、停车条件和恢复条件;也持续参与巡线、岔路、交通标志等场景的行为讨论和现场调试。多线程框架、模型部署、各场景实现及控制模块由团队共同维护,本文不将其表述为个人独立完成。
系统结构
上位机以 C++、OpenCV 和 RKNN 为主要实现基础。感知与控制链路包括:
- 摄像头采集、语义分割和目标检测;
- 将可行驶区域映射到鸟瞰坐标,提取边界、中线或参考路径;
- 在公共
PathFollower中计算前视参考与转向控制量; - 由场景模块施加障碍物、行人、岔路和交通标志等约束;
- 经串口向 STM32 下位机发送速度、转向和停车等控制指令。
项目采用分任务处理和共享最新状态的方式,避免控制端因等待旧帧而使用过时的感知结果。对运动中的车辆而言,模型单独的 FPS 不是唯一指标;更关键的是控制读取结果时的数据新鲜度、场景切换时的连续性,以及异常状态下是否能回到可控行为。
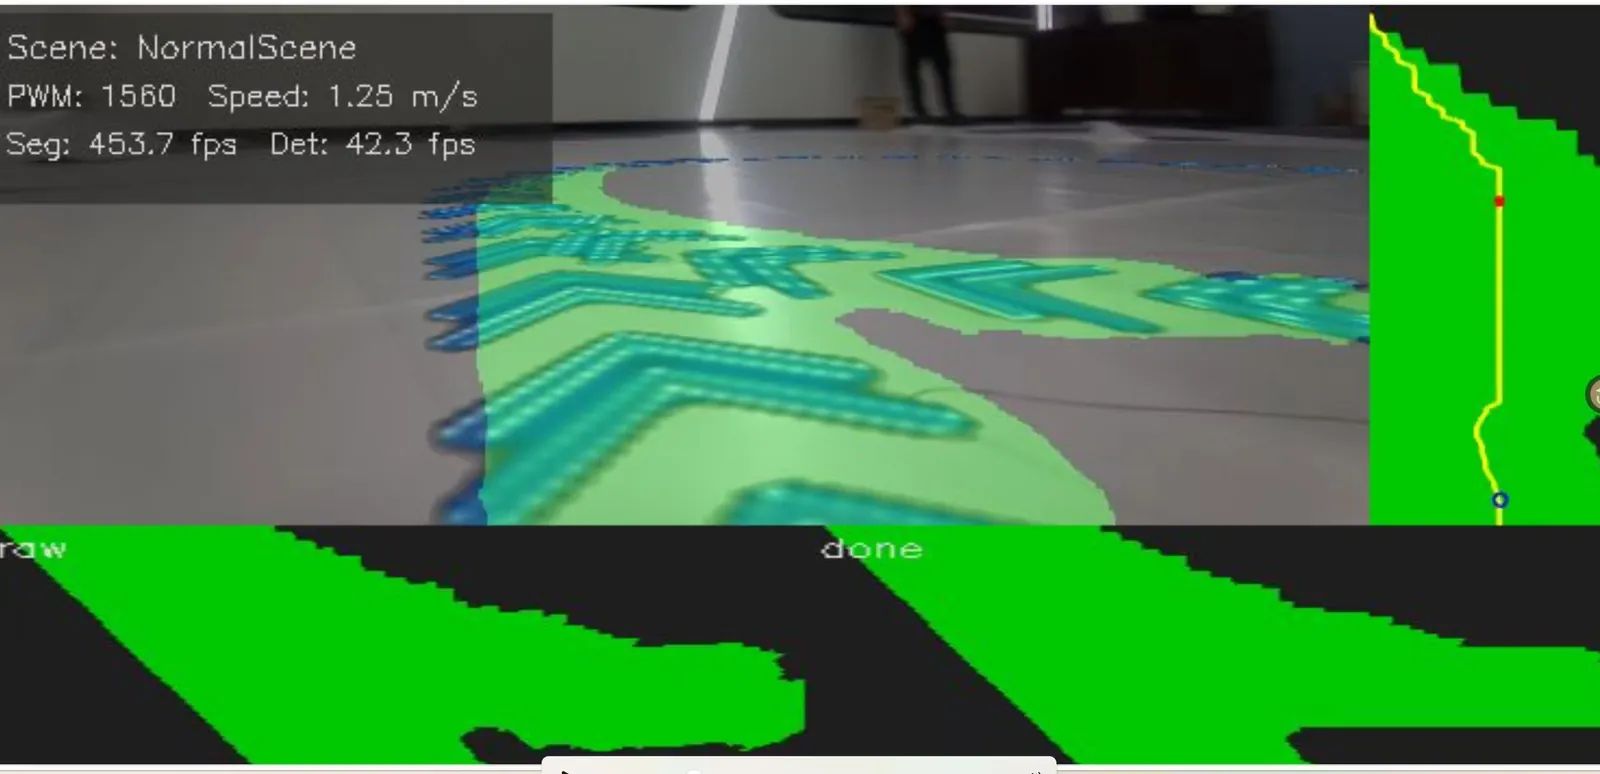
现场调试界面同时显示前方感知、鸟瞰路径、速度和模型性能。它用于将车辆行为与对应的感知、路径和控制状态关联起来,而非仅以局部推理 FPS 判断系统表现。
关键工程问题
将路径跟随从场景代码中抽离
巡线、车辆避让、行人和岔路场景若各自维护中线提取与转向逻辑,参数和坐标约定会逐渐分叉。团队将鸟瞰路径、前视参考点和控制计算集中到 PathFollower,场景模块只保留各自的约束:屏蔽不可通行区域、选择跟随边界、决定停车或恢复条件。
这种分工减少了重复逻辑,也使场景切换能沿用控制状态。相应的代价是公共模块修改会影响多个场景,因此每次调整都需要回到真车检查坐标、速度和转向方向是否仍保持一致。
让交通标志决策服务于赛道约束
交通标志场景并非单纯的识别任务。后续实现将车辆接近、停车回退、等待视觉语言模型决策、恢复行驶等阶段组织为状态机,并将整圈只需判断一次的交通方向保存为全局结果,后续场景直接复用。对于已确定的右转约束,系统使用有限帧数、固定速度和固定转向的盲开策略,在重新捕获赛道后回到路径跟随。
这类设计的重点不是让模型承担全部驾驶逻辑,而是将模型输出放在明确的状态边界内使用:何时允许请求决策、何时必须保持停车、何时可以复用结果、何时由几何路径重新接管控制。
将行人检测转化为风险状态
单帧检测到行人即停车会受到远处目标、路径外目标和短时误检影响;单帧消失即恢复又可能在遮挡或漏检时过早起步。行人场景因此需要把检测框的底部位置投影到鸟瞰坐标,并结合车辆规划路径、风险区域、当前跟随边界和状态持续时间判断行为。
在这一问题上,我参与了车体中心偏移、风险区域和恢复条件的讨论与调整。处理原则是让停止条件与恢复条件不完全对称:对潜在风险保持更谨慎的状态,对重新起步要求更稳定的条件。该逻辑通过赛道调试不断调整,但尚未形成误停车率、恢复时间等标准化统计。
调试与验证方式
项目以真车和赛道场景作为主要验证环境。调试时将前方分割、目标检测、鸟瞰路径、参考点和控制状态同时可视化,结合车辆实际轨迹检查问题属于感知、路径、状态切换还是控制参数。
我参与的工作通常遵循“观察现象—提出假设—调整逻辑或参数—回到真车复测”的过程。例如,场景切换后的转向突变需要检查公共控制状态是否延续;分叉或失线后的行为需要确认盲开方向、退出条件和重新捕获路径的时机;行人场景则需要分别观察路径内目标、路径外目标、短时遮挡和检测抖动。
结果与当前边界
团队取得国赛二等奖,说明这套感知、决策与控制链路能够在竞赛环境中完成任务。它不等同于系统已在所有条件下得到充分的稳定性证明。
当前仍值得继续补充的工作包括:对感知到控制的端到端时延统一打点;保存典型失败视频与配置用于回放;按速度和场景记录重复通过率、越线和停车行为;明确软件停车、主动制动与硬件急停之间的能力边界。这些工作将把赛场调试中获得的经验,进一步转化为可复现的工程证据。
项目仓库:Normanchine/CongCar。